
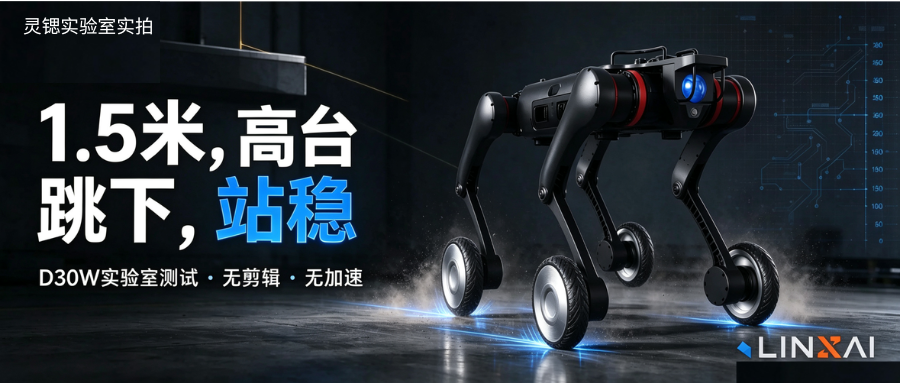
1.5米,跳下,站稳:一段实验室视频背后的D30W
最近,我们在官方视频号发布了一段实验室测试视频。
【硬核测试】1.5米高台,D30W爬上去直接跳下,无剪辑无加速-灵锶智能硬核机器狗测试视频
没有剪辑,没有加速,没有特效。D30W长腿轮足四足机器人爬上1.5米高台,从边缘跃下,落地站稳。
视频发出后,流量屡创新高,后台收到了大量同行和客户的留言。有惊讶的,有好奇的,也有直接问“怎么做到的”。
说实话,这只是一次常规的稳定性测试。但行业给了它远超预期的关注。
我们想借这篇博客,聊聊这段视频背后的故事。
为什么是1.5米?
在公开信息里,四足机器人能稳定攀爬的高台高度,大多在1米左右。宇树A2的1米,已经是行业已知的领先水平。
D30W爬上了1.5米。研发同事说,这可能是目前业内最高的机器狗跳高台。
但比“最高”更重要的,是落地那一秒的稳定。关节强度、落地缓冲、动态平衡、算法响应——一次上下,全部验证。
这不是表演,是D30W日常测试的一部分。
凭什么能做到?
答案在全栈自研。
我们自主设计的关节电机,在同等重量下扭矩提升30%、散热效率提高40%。自研的SVIP强化学习算法,融合深度视觉、激光雷达与本体感知,让机器人在每一处地形前先“看懂”再迈步。每一步落地,都在实时计算重心偏移与载荷分布,确保整段攀爬过程中姿态始终可控。
这套算法还系统性地解决了传统四足机器人盲爬的两大痛点:镂空台阶容易卡脚、障碍物容易磕碰。
配合开放SDK与ROS 2架构,D30系列支持高层任务规划与低层关节控制的二次开发,提供机器人模型和仿真接口,支持Isaac Sim等仿真环境,让开发者和集成商可以快速落地自己的应用。
D30系列:三款形态,一套平台
D30W是灵锶D30系列中的轮足复合形态。D30系列于2026年7月在上海国际具身智能产业博览会(CIEI 2026)正式发布,覆盖三种形态:
- D30(纯四足):整机36kg,持续负载30kg,瞬时负载100kg,空载续航5.5h(约20km)。面向通用工业巡检、野外勘探、科研教学。
- D30W(轮足复合):平坦地形轮式高速,复杂地形足式越障。通讯距离500m,可远程进入有毒、缺氧、易塌区域,专为应急侦察、废墟搜救设计。
- D30WS(可变形轮足):持续负载40kg,续航25km,无需转弯、前后切换方向,专为管廊、夹层等极窄空间打造。
三款共享同一软件架构与SDK,客户可按场景灵活选型。
全地形,是跑出来的
D30系列全系冲刺速度5m/s,爬坡角度45°,连续越障30cm,标配IP66工业级防护,涉水深度30cm,工作温度覆盖-20℃至55℃。电池容量936Wh,支持现场快速拆换。趴下状态高度仅182mm,可进入车底、涵洞、设备夹层等低矮空间。
这些参数不是停留在纸面上的。目前,D30系列已在电力管廊、核电站辐射区、石化厂区、公安巡逻等10余个场景中稳定服役。
2026年9月,D30完成了一次极限实测:负重登上73层、2000余级台阶的星河双子塔。整个测试使用真实疏散楼梯,未对楼梯踏步、通道宽度、地面路况做任何人工优化,完整包含标准楼梯段和6处避难层平面转接区域,验证了超高层楼宇最真实的应急通行复杂环境。
我们的坚持
一直以来,灵锶智能都选择了一条相对低调的路:把精力放在技术研发和产品打磨上,而不是在营销端高举高打。我们更愿意花时间去攻克行业难题,把关节、算法、可靠性这些底层能力一点点做扎实。
这次D30W实验室测试视频引发行业关注、收获众多业内好评,某种程度上也印证了这条技术路线的价值——真正的认可,最终来自产品本身。
未来,灵锶智能会继续把技术沉淀到产品里,用硬核产品支撑行业场景端的深入拓展,帮助客户提升场景方案能力,让四足机器人真正走进更多真实作业现场。
从重载旗舰D50系列到中型平台D30系列,我们正在构建覆盖重载到中型、纯四足到轮足复合的全场景产品矩阵。D30系列,是灵锶交给行业的一份答卷。