从感知环境,到理解地形
融合深度视觉、激光雷达与本体感知等多模态传感器信息,加持AI环境世界模型(World Model), 持续提取地形结构、障碍分布和机器人运动状态,为复杂场景下的稳定控制提供可靠的环境依据。
- 让机器人根据场景自主调整运动策略
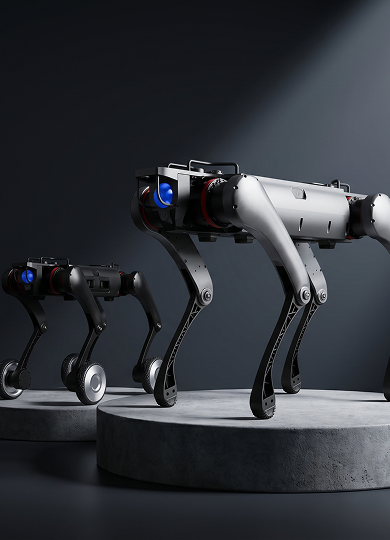
- 采用强化学习、混合专家模型与交叉注意力机制,融合当前感知与历史运动状态,使机器人能够适 应不同地形、速度姿态和负载条件,并在四足步行、轮足运动与多姿态控制之间保持稳定、灵活 的运动表现。

S:灵锶 LINXAI 丨 V: Vision多模态AI环境感知 丨 I: Intelligence自适应运动智能 丨 P: Platform一体化训练与部署平台
从感知环境,到理解地形
全地形运动控制,少磕腿,更长寿
为重载机器人的稳定运行提供澎湃动力 | IP67工业级防护
高集成度设计、内外循环热工艺与全场景可靠性验证,在高温重载、震动冲击等工业级环境中保持稳定输出。
100kg负载1.5小时温升可控
减速器与电机高度集成,减速器重量降低约15%,提升关节轻量化与扭矩密度。
采用外定子方案,将主要热源快速导出至铝合金外壳,提升持续高负载下的热稳定性。
汽车工艺下沉,预制线圈使槽满率提升至80%,优于传统机绕工艺约65%,提升效率与一致性。
灵锶关节电机参数信息表
| 型号 | 输出端参数 | 机械参数 | 驱动方案 | 防护等级 | |
| 峰值扭矩(Nm) | 外形尺寸(mm) | 重量(KG) | 编码器 | IP | |
| LS75_W | 13.5 | Φ88×73.5 | 0.62 | 单编码器 | IP67 |
| LS100_W | 33 | Φ99×65.3 | 0.88 | 双编码器 | IP56 |
| LS100_A | 100 | Φ99×68.3 | 1.00 | ||
| LS100_H | 100 | Φ99×63.1 | 1.00 | IP67 | |
| LS100_K | 180 | Φ99×61.7 | 1.19 | ||
| LS100_L | 180 | Φ102×82 | 1.41 | ||
| LS140_S | 300 | Φ140×81 | 2.52 | ||
| LS140_T | 300 | Φ140×81 | 2.52 | ||
灵锶智能已服务能源、消防、军工、安防、高校等多领域标杆客户
提供专家级卓越技术支持服务,完善的开发手册及生态支持